Home page » Blog » Typy RC vrtulníků: Hračkový, FP nebo CP
RC vrtulníky patří mezi nejzajímavější modely na dálkové ovládání. Na první pohled mohou vypadat podobně, jejich konstrukce, způsob řízení i nároky na pilota se však výrazně liší. Od jednoduchých hračkových vrtulníků přes modely s pevným kolektivem FP až po plnohodnotné vrtulníky s řízeným kolektivem CP existuje několik kategorií, které jsou určeny pro rozdílné uživatele.
Hračkový RC vrtulník není totéž co model
Nejjednodušší cestou do světa létání jsou malé hračkové vrtulníky. Jejich konstrukce je přizpůsobena především snadnému ovládání, nízké ceně a odolnosti. Často mají dva protiběžné hlavní rotory nad sebou, takzvaný koaxiální systém, který přirozeně eliminuje reakční moment hlavního rotoru a proto nepotřebuje klasický ocasní rotor.
Hračkové vrtulníky bývají vybaveny jednoduchou elektronikou, která pomáhá udržovat stabilitu. Pilot obvykle ovládá několik základních funkcí, například stoupání, klesání, otáčení a pohyb vpřed či vzad.
Výhodou je jednoduché ovládání a nízká pořizovací cena. Nevýhodou je omezená přesnost řízení a menší možnosti dalšího rozvoje. Hračkový vrtulník proto není zmenšeninou profesionálního RC modelu, ale představuje samostatnou kategorii určenou především pro děti a nenáročné létání.
FP – vrtulník s pevným kolektivem
Označení FP (Fixed Pitch) znamená pevný úhel náběhu hlavních rotorových listů. Pilot tedy během letu nemění jejich společné nastavení. Výšku vrtulníku ovládá především změnou otáček hlavního rotoru – při vyšších otáčkách vzniká větší vztlak a vrtulník stoupá, při snížení otáček klesá.
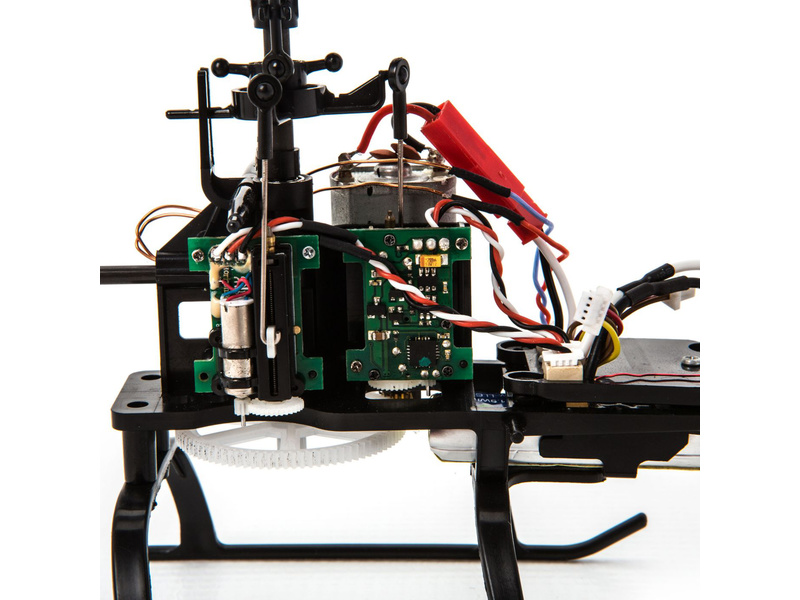
Konstrukce FP vrtulníku je proto mechanicky jednodušší než u modelu s kolektivním řízením. Hlavní rotor obsahuje dvě serva. Hlava rotoru obsahuje méně pohyblivých částí a model bývá lehčí a také méně náročný na údržbu.
Nevýhodou je pomalejší reakce na změnu výšky. Změna vztlaku je závislá na změně otáček rotoru, takže mezi povelem na vysílači a změnou výkonu rotoru může vzniknout prodleva. FP modely proto nejsou vhodné pro náročnou akrobacii a zejména pro let na zádech, který vyžaduje možnost nastavit záporný úhel náběhu listů.
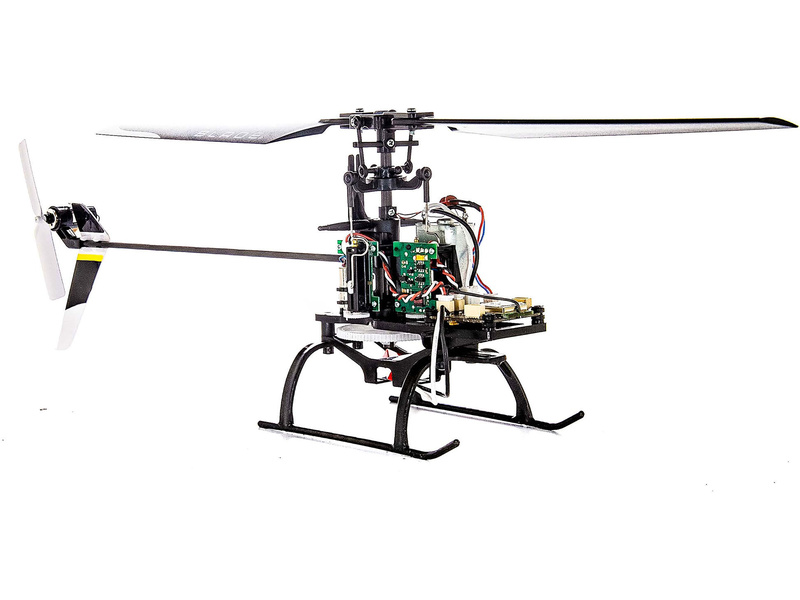
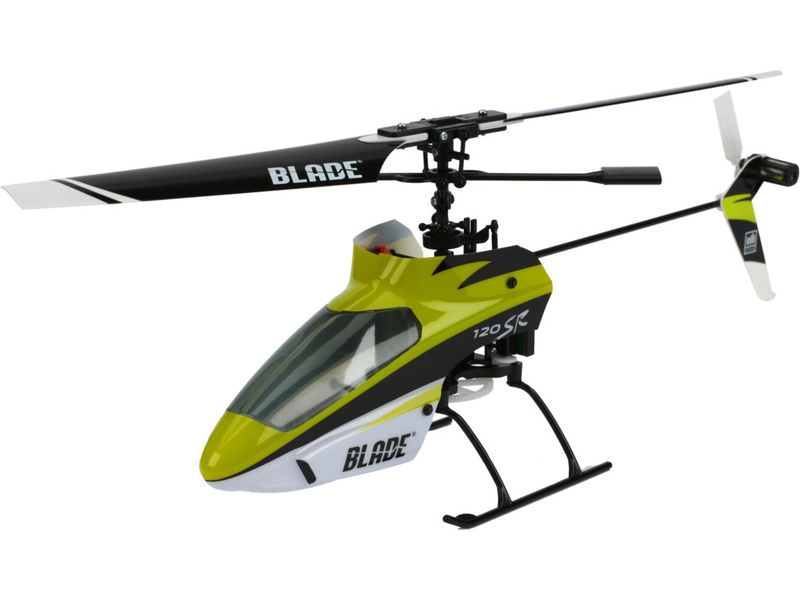
FP vrtulníky tak představují zajímavý mezistupeň mezi hračkovým vrtulníkem a skutečným kolektivním modelem. Nabízejí už klasické uspořádání s jedním hlavním a ocasním rotorem, ale zachovávají jednodušší mechaniku.
CP – vrtulník s řízeným kolektivem
CP (Collective Pitch) označuje vrtulník s kolektivně řízeným náběhem hlavních listů. Úhel listů se během letu mění a pilot tak může přímo ovlivňovat množství vztlaku, aniž by musel výrazně měnit otáčky hlavního rotoru.
Právě díky tomu dokáže CP vrtulník reagovat na povely velmi rychle a přesně. Kolektivním řízením lze nastavovat kladný i záporný úhel listů, takže model může nejen stoupat a klesat, ale také provádět náročnou akrobacii včetně letu na zádech.
Řízení kolektivu je mechanicky složitější. Rotorová hlava obsahuje mechanismus pro změnu úhlu listů a serva musí přesně ovládat cyklické i kolektivní změny. CP vrtulník proto vyžaduje správné nastavení, kvalitnější elektroniku a také více zkušeností pilota.
Moderní CP vrtulníky používají zpravidla tři serva ovládající cykliku přes CCPM swashplate. Jejich společný pohyb mění kolektivní úhel listů, zatímco rozdílný pohyb serv naklání rotorový disk dopředu, dozadu nebo do stran.
FP vs. CP – hlavní rozdíly
Vlastnost
FP
CP
Úhel náběhu hlavních listů
Pevný
Řízený během letu
Řízení výšky
Především změnou otáček
Změnou kolektivního úhlu náběhu
Mechanická složitost
Jednodušší
Složitější
Reakce na řízení
Měkčí a pomalejší
Rychlá a přesná
Akrobacie
Omezená
pokročilá, včetně letu na zádech
Náročnost pro pilota
Nižší
Vyšší
Náročnost oprav
Obvykle nižší
Obvykle vyšší
Gyro a konec klasických pádlových vrtulníků
Starší RC vrtulníky byly často vybaveny takzvanou pádlovou hlavou neboli Flybar. Nad hlavním rotorem se nacházela příčná tyč s malými pádly. Tento mechanický systém pomáhal stabilizovat rotorovou hlavu a ovlivňoval také reakce modelu na řízení.
Pádlová mechanika fungovala jako mechanický stabilizační prvek. Byla ale poměrně složitá, obsahovala další ložiska, táhla, pádlový hřídel a další pohyblivé díly. Správné nastavení vyžadovalo mechanické seřízení a při havárii se mohlo poškodit více součástí rotorové hlavy.
Moderní konstrukce proto přešla na Flybarless (FBL). Mechanická pádlová hlava byla odstraněna a její stabilizační funkci převzala elektronická jednotka vybavená gyroskopy a dalšími senzory. Ta v reálném čase vyhodnocuje pohyb modelu a pomocí serv provádí velmi rychlé korekce cykliky i ocasního rotoru.
Výsledkem je jednodušší rotorová hlava s menším počtem mechanických dílů a zároveň velmi přesné elektronické řízení. FBL systémy se staly standardem moderních RC vrtulníků a klasické pádlové konstrukce dnes z běžné nabídky prakticky zmizely.
Co vlastně dělá gyro?
Gyroskop sleduje především rychlost otáčení modelu kolem jednotlivých os. Moderní FBL jednotky používají víceosé gyroskopy a procesor, který podle jejich údajů upravuje řízení modelu. Na rozdíl od starého mechanického Flybaru tak stabilizaci zajišťuje elektronika.
Samostatnou úlohou je stabilizace směru pomocí ocasního rotoru. Gyro sleduje otáčení vrtulníku kolem svislé osy a upravuje výkon nebo úhel ocasního rotoru tak, aby model udržel požadovaný směr. U moderních jednotek jsou tyto funkce často integrovány do jednoho FBL systému.
Ocasní rotor – náhon motorem nebo řemenem
Způsob, jakým je poháněn a řízen ocasní rotor, zásadně ovlivňuje letové vlastnosti vrtulníku i jeho odolnost. V praxi se setkáváme se dvěma hlavními systémy:
Náhon ocasního rotoru samostatným motorem:
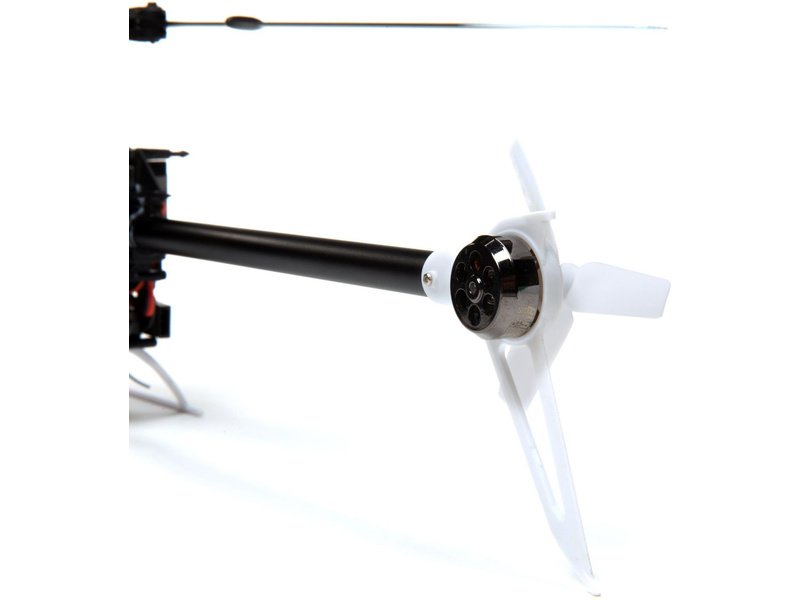
Toto řešení je mechanicky mnohem jednodušší a méně náchylné k poškození při haváriích. Reakce vrtulníku jsou přesto přesné a rychlé. Celý princip funguje tak, že točivý moment hlavního rotoru je kompenzován pouhou změnou otáček na ocasním motoru.
Náhon ocasního rotoru řemenem:
Tento systém poskytuje přirozeně synchronizované otáčky s hlavním rotorem, díky čemuž má model naprosto předvídatelné reakce a menší setrvačnost. Točivý moment hlavního rotoru je zde kompenzován změnou úhlu náběhu listů ocasního rotoru, tato změna je řízena samostatným servem. Reakce řemenového náhonu jsou znatelně rychlejší, neboť u náhonu samostatným motorem se při pohybu kolem osy yaw musíme v jednom směru spolehnout pouze na setrvačný moment (zpomalení motoru a přirozený protitlak). U řemenového náhonu však vztlaková síla, způsobená změnou úhlu náběhu listů v kladném i záporném úhlu, může působit plnou silou aktivně oběma směry. Toto řešení proto umožňuje okamžité reakce ocasu, je ideální pro pokročilé prvky akrobacie a navíc je díky němu umožněna autorotace.
Článek byl vytvořen 24.9.2026. Poslední úprava proběhla 24.9.2026.
Více než 80 000 položek skladem
Expedice ihned při objednávce do 14:00
Osobní odběr na prodejně zdarma
Oficiální distributor
Poradenství a servis
Na vašem soukromí nám záleží
Používáme soubory cookies k zajištění funkčnosti webu a s Vaším souhlasem i mj. k personalizaci obsahu našich webových stránek. Kliknutím na tlačítko „Rozumím“ souhlasíte s využívaním cookies a předáním údajů o chování na webu pro zobrazení cílené reklamy na sociálních sítích a reklamních sítích na dalších webech.